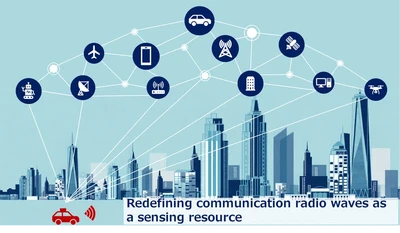
無線を用いた自律システムの自己位置推定とISAC
次世代無線ネットワーク(6G/Beyond 5G)に向けたIntegrated Sensing and Communication(ISAC)の研究です。 ロボットの自己位置推定精度と通信品質を同時に最適化する信号処理・プロトコル設計手法を開発しています。
次世代無線ネットワーク(6G/Beyond 5G)に向けたIntegrated Sensing and Communication(ISAC)の研究です。 ロボットの自己位置推定精度と通信品質を同時に最適化する信号処理・プロトコル設計手法を開発しています。
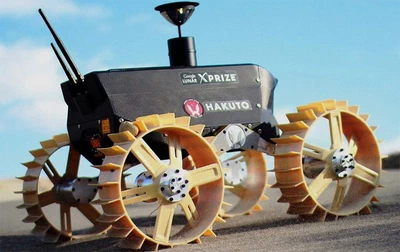
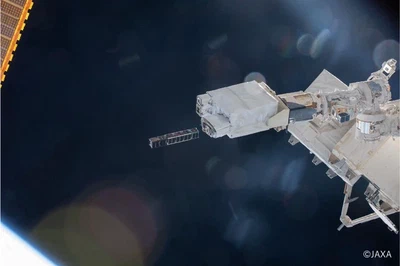
大阪公立大学 宇宙システム・宇宙科学研究センター(SSSRC)にて,OMUSAT-3およびひろがりの 小型人工衛星開発・運用に従事しました.テレメトリ・テレコマンド設計からアマチュア無線家向けの SSTVによる地球画像放送まで,通信系全体を担当しました.