Kota Ikeno
Open Menu
Close Menu
Bio
Papers
News
Experience
Projects
ESC
All Results
Searching...
No results found
Clear search
↑↓
Navigate
↵
Select
Powered by Hugo Blox
宇宙ロボティクス
SLAM
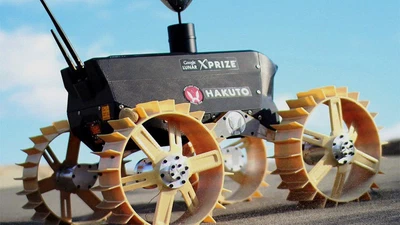
月面・惑星探査ローバーの自己位置推定とナビゲーション
月面などの幾何学的特徴が極めて乏しい過酷な環境で動作するローバーを対象とした, ロバストな状態推定と自律ナビゲーションの研究です。
1, 2024
•
1 分で読める
続きを読む